لیدار برای هواپیماهای بدون سرنشین: درجه دفاعی اعمال نفوذ سیستم های ناوبری
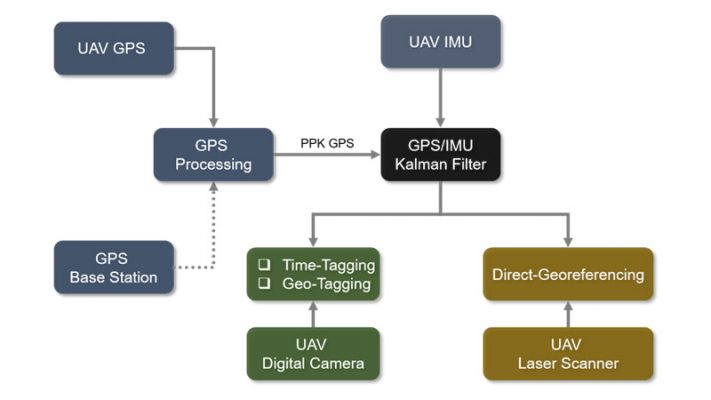
GPS/IMU “جعبه سیاه” خود را به “جعبه سفید” تبدیل کنید یکی از مولفه های اصلی سیستم نقشه برداری موبایل پهپاد استفاده و ادغام یک ماژول GPS/IMU است. هدف از این ماژول تهیه دقیق جزئیات مسیر برداشت شامل موقعیت و دوران است. این اطلاعات ناوبری برای ارائه دقیق time-tagging و geo-tagging و ژئو رفرنسینگ مستقیم برای […]
برنامه ریزی پرواز هواپیماهای بدون سر نشین: به روز رسانی نرم افزار برنامه ریزی Geodetics

سیستم لیدار

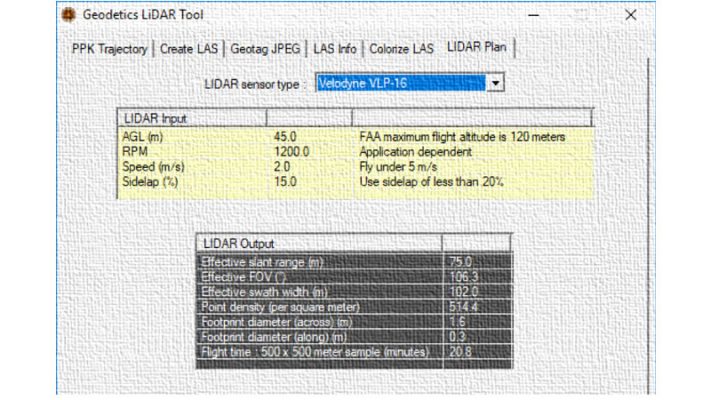
Geo-MMS: از ماموریت پرواز تا برنامه ریزی پرواز هواپیماهای بدون سر نشین برای تعیین صحیح ماموریت جمع آوری داده ها هنگام استفاده از خانواده Geo-MMS محصولات، باید سه مقدار اساسی شناخته شود: ارتفاع مناسب پرواز (AGL) جداسازی مناسب نوار پرواز سرعت پرواز مناسب محاسبه این مقادیر در نرم افزار بسیار آسان است، با این حال […]

افزایش کارایی فتوگرامتری پهپاد

Geodetics تصاویر را با دوران ارائه می دهد در دنیای فتوگرامتری پهپاد، مثلث بندی هوایی (AT) یا سرشکنی باندل (دسته اشعه) به طور همزمان پالایش مدل سه بعدی ثبت شده، برآورد موقعیت / دوران دوربین و کالیبره کردن دوربین تعریف شده است. برای تولید مدل های سه بعدی با دقت بالا، مثلث بندی هوایی معمولا […]

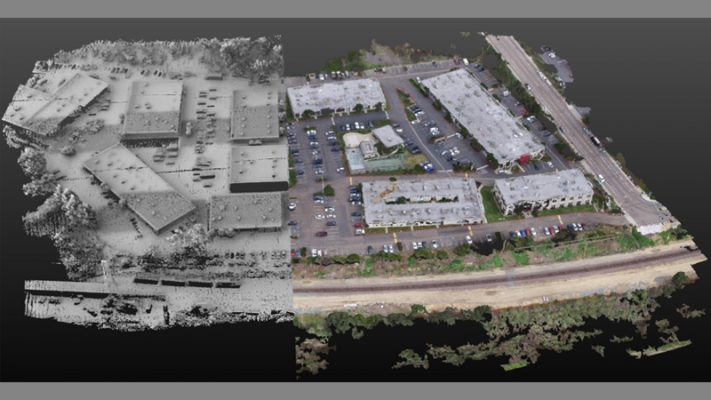
ترکیب پهپاد لیدار و فتوگرامتری

نقطه&پیکسل Geodetics لیدار Geo-MMS و Geo-Photomap از سنسورها و تکنیک های بسیار متفاوتی برای نقشه برداری پهپادها استفاده می کنند. لیدار Geo-MMS مستقیما ژئورفرنسینگ را برای داده های لیدار انجام می دهد تا ابر نقاط دقیق و سه بعدی نزدیک به زمان آنی حاصل شوند. Geo-Photomap به طور مستقیم تصاویر مکانی مرجع دوربین را برای […]